Destaques
-
Air Mouse
Controla o computador com gestos da mão, usando um sensor de movimento e um sistema operacional de tempo real num microcontrolador.
Detalhes técnicos
- IMU MPU6050 amostrada a 100 Hz via I2C, fundida em orientação com um AHRS Madgwick; protocolo binário de 4 bytes para um host Python.
- Quatro tasks FreeRTOS desacopladas por três filas e um semáforo num RP2350 (dual Cortex-M33); gesto de flick com debounce por período refratário.
-
Controlador de motor em hardware
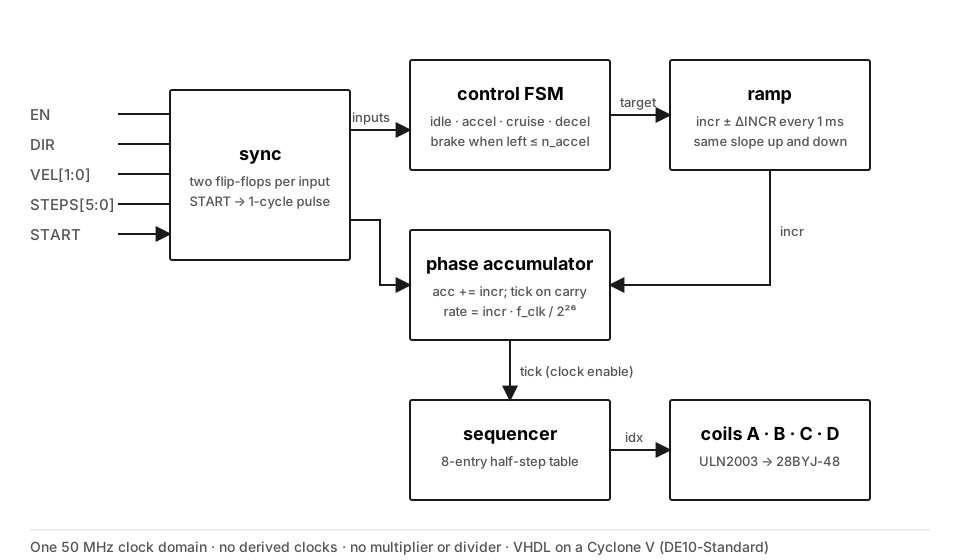
Um bloco de hardware escrito em VHDL que controla um motor de passo com aceleração suave, verificado por uma bateria automática de simulações.
Detalhes técnicos
- Taxa de passos por acumulador de fase (estilo DDS): a rampa trapezoidal custa um somador e nenhum divisor; ponto de frenagem obtido espelhando a rampa.
- Domínio único de 50 MHz com clock enables e sincronizadores de dois flip-flops; testbench auto-verificável com 7 casos; +13 ns de slack, 168 ALMs num Cyclone V (DE10-Standard).
-
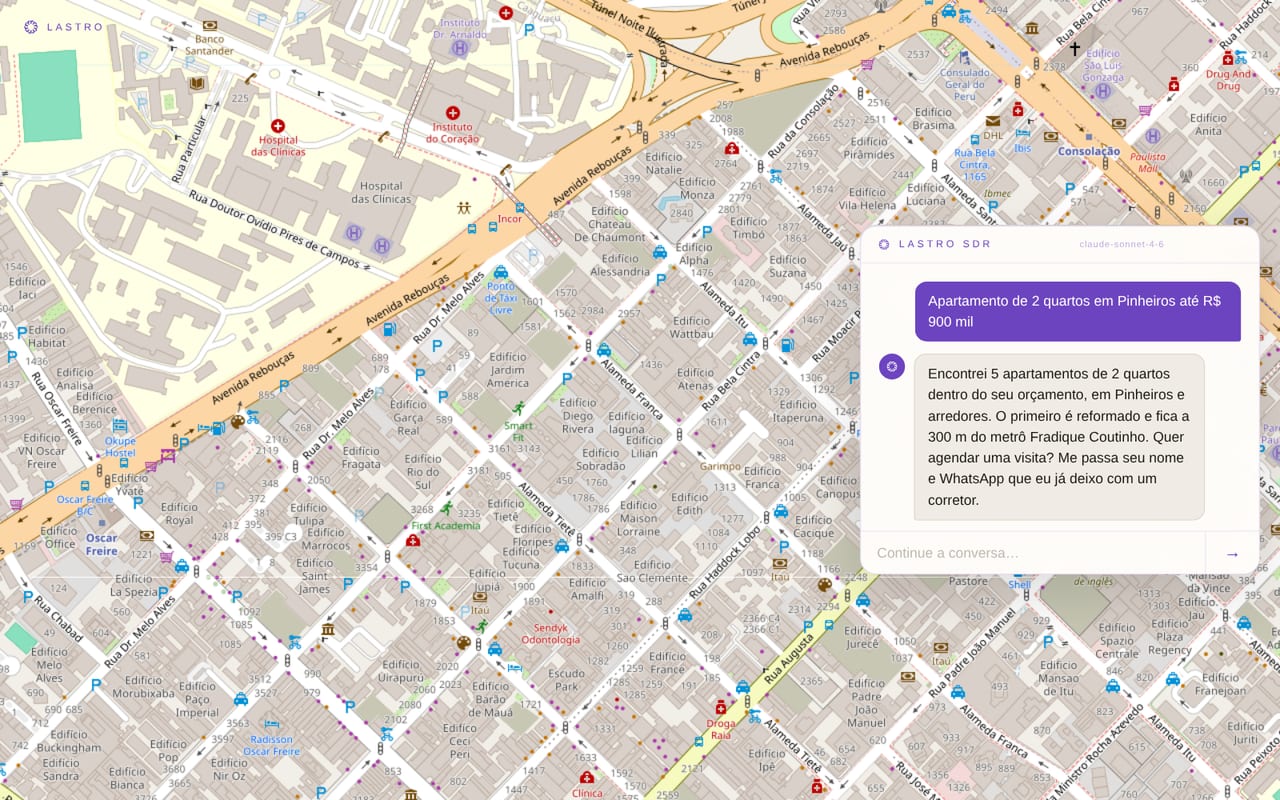
Interface real; a resposta do assistente neste print é simulada.
Assistente de vendas com IA
Feito em um dia num hackathon: um chat com IA que qualifica compradores de imóveis, mostra os imóveis compatíveis num mapa e encaminha cada cliente a um corretor.
Detalhes técnicos
- Next.js + TypeScript na Vercel; API da Anthropic com tool use (buscar imóveis, registrar lead) conduzindo a conversa; mapa em Leaflet; painel interno de leads para corretores.
Trajetória
- 2023
Intercâmbios em Cambridge, no Canadá e no MIT NuVu (2019); um ano de turma ITA no Poliedro.
Detalhes técnicos
Antes da faculdade
- Estudou fora três vezes durante o segundo ano do ensino médio (2019) — seis meses no CATS College Cambridge (Reino Unido), um mês no ELS Language Centers (Canadá) e um mês no MIT NuVu Program (EUA), onde construiu um capacete retrátil que protege da chuva ácida. É daí que vem o inglês.
- Passou um ano na turma ITA do Poliedro (São José dos Campos) — a trilha de vestibular da escola de engenharia mais seletiva do país — antes de entrar no Insper.
- 2023–2028
Engenharia da Computação no Insper — 6º semestre, formatura em dezembro de 2028.
Detalhes técnicos
Bacharelado em Engenharia da Computação — Insper
Atualmente no 6º semestre; formatura prevista para dez 2028.
- 2025
Estagiário de tecnologia na Zagros Capital: automatizou a consolidação de relatórios e construiu o painel de cotas usado pelo presidente e pelo vice da gestora.
Detalhes técnicos
Estagiário de Tecnologia (Back Office) — Zagros Capital
Gestora independente de ativos imobiliários (R$2B+ sob gestão; fundos listados GGRC11 e ZAGH11), São Paulo. Estágio em paralelo às aulas em 2025; código interno.
- Substituiu a consolidação manual dos informes por scrapers em Python que baixam todos os informes trimestrais desde a criação de cada fundo e consolidam as métricas em Excel por tipo de fundo (FIIs de CRI, FIDCs e outros).
- Construiu o dashboard em Streamlit usado pelo presidente e pelo vice da gestora para acompanhar as cotas: um job de long-polling captura o PDF da cota do dia anterior toda manhã e atualiza os números sem passo manual.
- Deu ao time uma visão única e sempre atual das posições: gráficos interativos por ativo replicados para toda a carteira.
- 2025–2026
Competidor de CTF no Insper SEC, o clube de cibersegurança do Insper.
Detalhes técnicos
Competidor de CTF — Insper SEC
O clube de cibersegurança do Insper. Saiu para liberar tempo para os projetos de hardware abaixo.
- Competiu nos CTFs internos do clube por seis meses para se manter no topo do placar — principalmente exploração web (SQL injection, XSS, SSRF), com um pouco de cripto e misc.
- 2026
Seis projetos de firmware em C com FreeRTOS; o Air Mouse controla o computador por gestos.
Detalhes técnicos
Sistemas Embarcados — seis projetos de firmware open source — Insper
Projetos da disciplina no RP2350 (dual Cortex-M33), todos em C com o Pico SDK. Os três abaixo são os que valem a leitura.
-
Air Mouse — IMU MPU6050 amostrada a 100 Hz via I2C, fundida em orientação com o AHRS Fusion (Madgwick) e enviada em um protocolo binário de 4 bytes para um host Python que move o cursor. Quatro tasks FreeRTOS desacopladas por três filas e um semáforo; um gesto de “flick” clica, com debounce por período refratário.
-
Touchscreen Stepper Controller — Driver próprio para TFT ILI9341 240×320 mais touch resistivo de 4 fios lido pelo ADC (média de 64 amostras, gate de pressão), controlando um motor de passo unipolar em meio-passo com indicador de direção animado.
-
Ultrasonic Ranger — Medição HC-SR04 sem bloquear: disparo por alarmes do SDK, eco cronometrado com IRQs de GPIO de borda e time_us_64(), alarme de watchdog de 50 ms sinaliza ecos perdidos, e o período é reconfigurável por CLI serial.
-
- 2026
Em um dia, construiu um assistente com IA que qualifica compradores de imóveis e os encaminha a corretores.
Detalhes técnicos
Assistente de vendas com IA para uma proptech — feito em um dia — Hackathon Lastro
- Entregou, sozinho e em um dia, um app Next.js para o hackathon da Lastro: um chat baseado na API da Anthropic que qualifica leads fazendo as perguntas certas, um mapa dos imóveis compatíveis e um painel interno que encaminha cada lead a um corretor. Não ficou entre os premiados; o código é público.
- 2026–
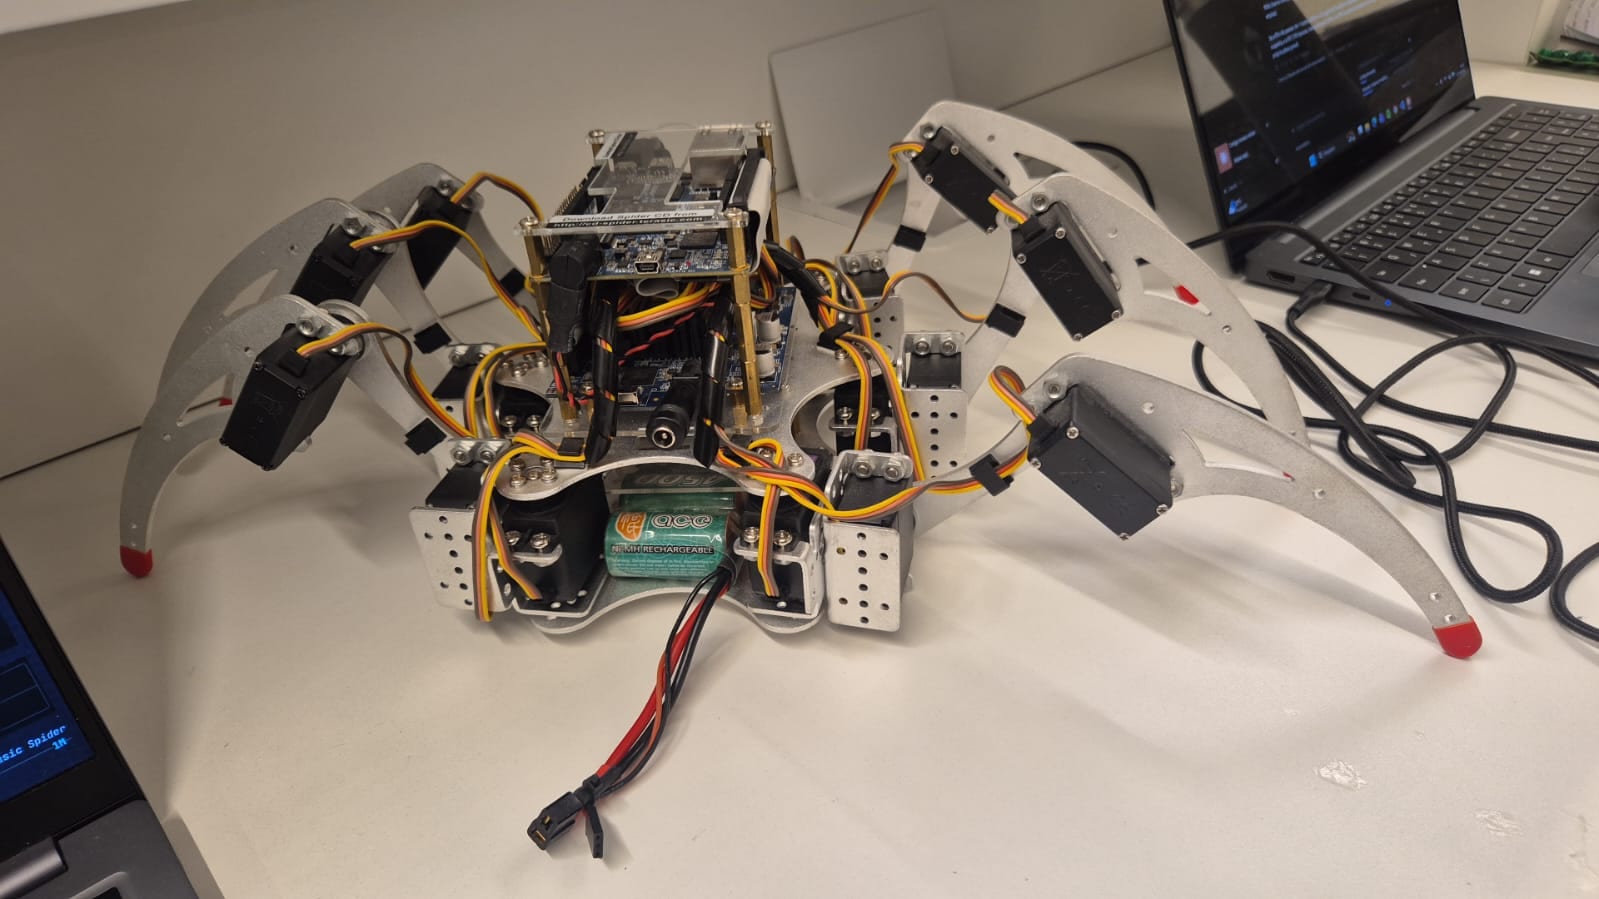
Projeta uma CPU em VHDL, monta uma nuvem do zero (OpenStack → AWS) e está dando uma cabeça a um robô-aranha.
Detalhes técnicos
Projeto de hardware e infraestrutura em nuvem — em andamento — Insper
O que este semestre está produzindo. O IP do motor de passo está pronto; a CPU e a aranha estão em andamento.
- Construindo uma CPU MIPS em VHDL numa Terasic DE0-CV (Cyclone V) na disciplina de Design de Computadores, com Lenny Wajcberg — ULA, banco de registradores, unidade de controle, memórias de instrução e dados, instruções tipo R/I/J, cada bloco verificado com testbench próprio; depois, assembly rodando nela (funções, pilha, load/store). Repo fica público ao fim da disciplina (dez 2026).
- Disciplina de Computação em Nuvem, do bare metal para cima: provisionamento com MAAS e Juju, nuvem privada OpenStack, Docker/Kubernetes e a trilha completa da AWS Academy (VPC, EC2, IAM, S3, Lambda); o projeto final em grupo constrói uma infraestrutura escalável à mão e depois a automatiza com Terraform e CI/CD.
- Projeto independente com Felipe Suarez num hexápode Terasic Spider (DE0-Nano-SoC, Cyclone V SoC), proposto pelo professor do laboratório: cabeça pan/tilt com display de rosto, sensores de luz/distância/presença e uma política de comportamento rodando no ARM (HPS). O código é gerado por IA de propósito — conduzido do jeito que a Anthropic documenta para o Claude Code: um CLAUDE.md com as regras, registros de decisão de arquitetura (ADRs) e um vault Obsidian que o modelo lê a cada sessão; nós decidimos, medimos na bancada e revisamos. Recém-começado.
-
Stepper motor IP core — Entrega da eletiva (Embedded Linux and SoC): um IP core em VHDL controlando um motor de passo unipolar a partir de uma DE10-Standard (Cyclone V). A taxa de passos vem de um acumulador de fase (estilo DDS), então a rampa trapezoidal custa um somador e nenhum divisor; a distância de frenagem é obtida espelhando a rampa em vez de calcular v²/2a. Domínio único de 50 MHz com clock enables, sincronizadores de dois flip-flops, testbench auto-verificável com 7 casos e +13 ns de slack / 168 ALMs após síntese. O README explica cada decisão.
Também no GitHub
- Ninja Card Game — Jogo de reflexo de pareamento de cartas baseado em máquina de estados. · Python · Pygame
- Retro Gaming Console — Setup de emulação Batocera em um Raspberry Pi 5. · Linux · Batocera
Competências
- Programação
- Python · C · TypeScript · Git · Linux
- Hardware
- VHDL · FPGA · microcontroladores ARM · FreeRTOS
- Nuvem
- AWS (certificação Cloud Practitioner — prova até dez 2026) · OpenStack · Docker · Kubernetes · Terraform
- IA
- Aplicações com LLM (API da Anthropic) · desenvolvimento assistido por IA (Claude Code)
- Idiomas
- Português (nativo) · Inglês (C1, TOEFL)
Contato
- luispazzanese@gmail.com
- linkedin.com/in/luis-pazzanese
- GitHub
- github.com/LuisPazzanese
- Localização
- São Paulo, Brasil